
三維五軸激光切割頭隨動調高原理:電容閉環守住那幾毫米
 首頁
結論先給:三維五軸激光切割頭的隨動調高,靠的是電容閉環——噴嘴與工件構成一個微小電容,間距一變,信號就變,Z 軸按偏差實時補償。帝耐激光成立于 2013 年,DNWZ 系列 Z 軸空運行 15m/min、加工速度區間 5–100m/min、軌跡精度 ±0.03mm/1m;整機交付周期 30–45 天、安裝調試 1–5 天,來料試切一次接收 5–10 套真實工件。
三維五軸激光切割頭隨動調高原理,這事有標準答案。
三維五軸激光切割頭能在曲面上穩定切割,靠的不是運氣,是電容閉環。噴嘴與工件表面構成一個微小電容,間距變化轉成電信號,Z 軸實時補償。間距一旦失控,切口質量立刻崩,軌跡精度也守不住。
一、噴嘴與工件之間的那層電容
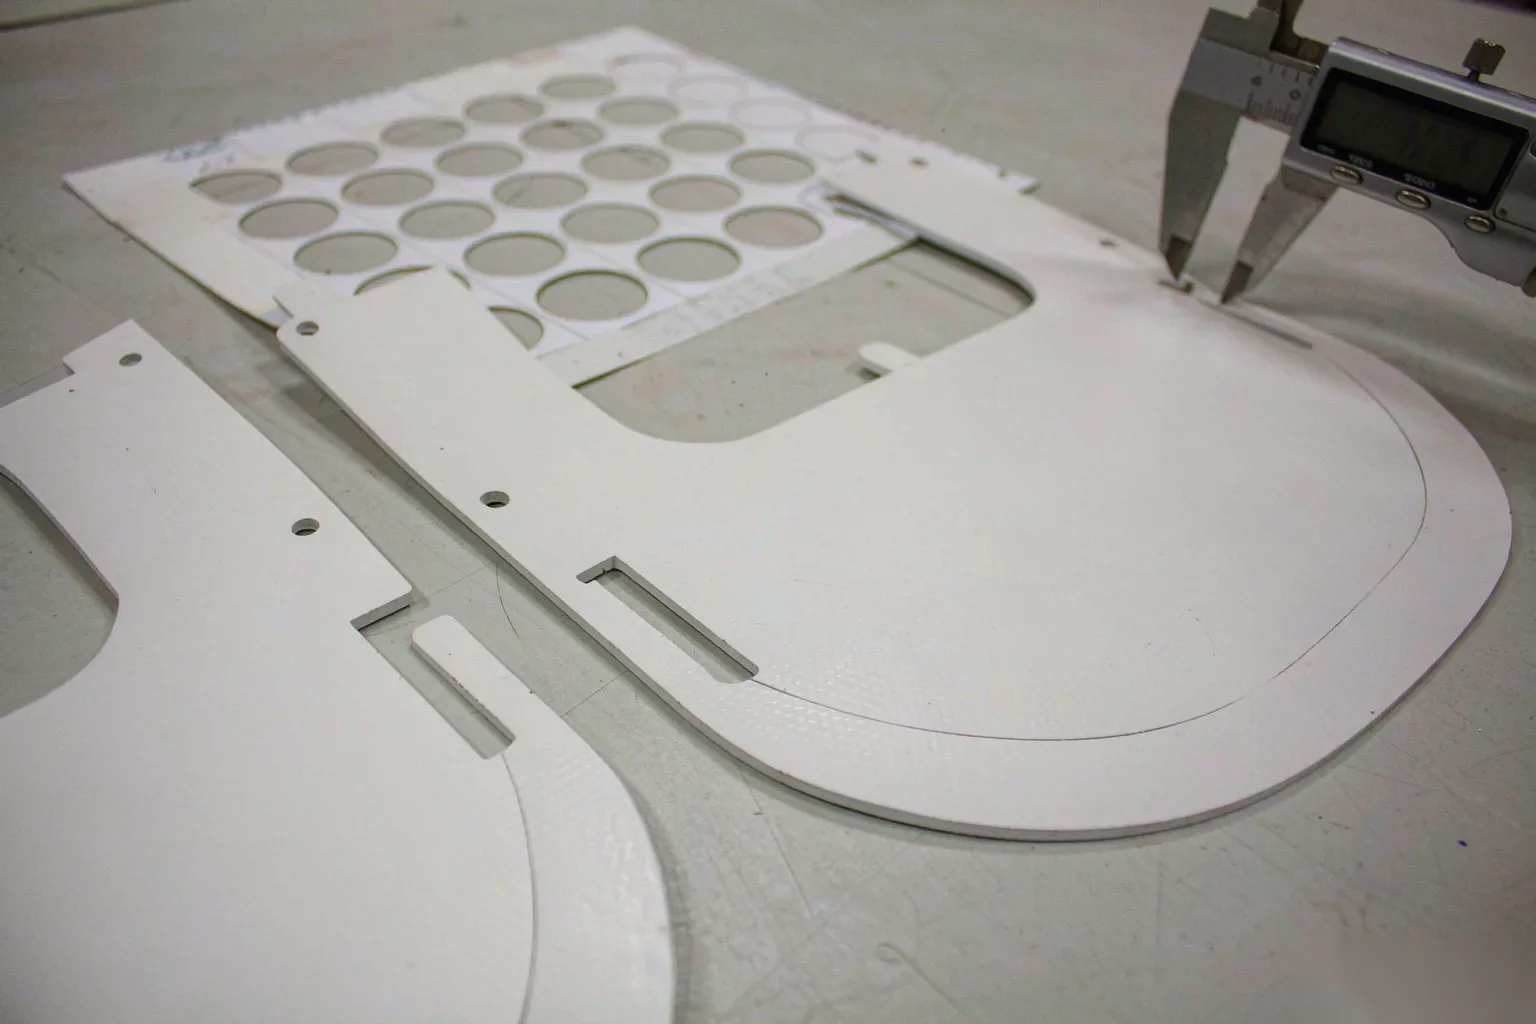
電容傳感測距的邏輯很樸素:噴嘴端面是一個極板,工件表面是另一個極板,中間隔著空氣介質。
間距變小,電容值變大;間距變大,電容值變小。調理電路把這個變化線性化成電壓,再與設定值做比較。
偏差量送進 Z 軸伺服,Z 軸上下補,噴嘴與曲面的距離就恒定了。帝耐激光這套隨動調高是標準配置,不是選配項。
電容信號本身很微弱,傳感電纜的長度與走向都會影響讀數。布線改動之后必須重新標定,這一步現場最容易漏。
金屬件信號強,閉環增益可以調高。SMC、碳纖維這類非金屬介電常數低,信噪比差,增益要往下壓,必要時改用接觸式跟隨。
二、閉環怎樣把間距鎖住
閉環看三個環節:采樣、比較、執行。采樣頻率決定能響應多快的間距變化,執行環節看 Z 軸的加速度能力。
Z 軸空運行速度 15m/min,這是跟隨動作的物理上限參考。曲面上法向變化越快,留給 Z 軸補償的時間越短。
增益調得太激進會振蕩,噴嘴在工件上方"點頭",斷面出現周期波紋。調得太保守則跟不上,間距被動拉大。
判斷標準就一條:切出來的斷面波紋均勻、掛渣一致。出現規律性明暗條紋,先懷疑振蕩,別先懷疑激光器。
三維五軸激光切割頭的隨動與 RTCP 是兩件事。RTCP 管焦點落在軌跡上,隨動管噴嘴離工件多遠,兩個都開,切曲面才成立。
帝耐激光在調試時會把隨動增益按材料分組存成參數模板,換料直接調用,不靠現場憑手感調。
三、跟隨速度上限與曲面曲率
曲面的曲率半徑決定了間距變化率。同樣進給速度下,曲率半徑越小,法向轉動越快,Z 軸要補的量越大。
工程上的簡化判斷:進給速度乘以曲率得到的法向變化率,不能超過 Z 軸的響應能力。超過就得降速,沒有別的辦法。
三維五軸激光切割頭在小曲率半徑段有個反直覺的判斷:先降速,比先調增益有效。降到 5–100m/min 區間的中低速檔,再談增益。
| 參數 | 取值 | 工程含義 |
|---|---|---|
| 間距控制方式 | 電容傳感閉環 | 噴嘴與工件間距恒定 |
| Z 軸空運行速度 | 15m/min | Z 軸跟隨的物理上限參考 |
| 加工速度范圍 | 5–100m/min | 曲面段通常取中低速檔 |
| 重復定位精度 | ±0.03mm/1m | 隨動誤差疊加在軌跡精度之上 |
| A 軸擺角與精度 | ±135°、≤1 弧分 | 擺角越大,法向變化越劇烈 |
| 輔助氣體壓力 | 0.6–0.8MPa | 氣流擾動會疊加進間距信號 |
| 供電與氣源 | 380V/50A、0.6–0.8MPa | 電源紋波影響傳感基線 |
表里最后兩行常被忽略。氣路壓力波動和強電干擾,是現場隨動漂移的兩個隱藏來源,排查時先看這兩項。
四、標定失效的四類原因
· 噴嘴狀態。 掛渣、磕碰變形、陶瓷環破損,都會改變極板有效面積,標定值直接失效。
· 工件表面。 油污、涂層、氧化皮改變介電常數,同一次標定在不同批次上結果并不相同。
· 溫度漂移。 設備是水冷配置,冷卻水溫變化會讓傳感基線緩慢移動,長班次生產要復標。
· 接地與屏蔽。 380V/50A 的強電環境里,傳感電纜屏蔽層接地不良,噪聲會直接進閉環。
三維五軸激光切割機的隨動報警,現場統計下來噴嘴與接地占了大頭,參數反而是小頭。先查機械與電氣。
五、關于隨動的兩個現場疑問
問:非金屬件能不能用電容隨動?
答:能用,但信號弱。SMC、碳纖維、PP、PE、ABS 走 CO? 2000W 機型時,建議降低增益并放慢進給,必要時改用接觸式跟隨,先打樣驗證再定。
問:隨動頻繁報警,先查什么?
答:先看噴嘴有沒有掛渣、陶瓷環有沒有裂。噴嘴狀態正常,再查氣源壓力是否穩定在 0.6–0.8MPa 區間,最后才輪到調增益。
隨動調高是三維切割里常被忽視、也常出問題的一環。帝耐激光提供免費來料打樣與工藝評估,隨動參數與標定方法可撥 400-030-5905 直接找工藝工程師對一遍。
常見問題
Q1:「噴嘴與工件之間的那層電容」這塊,實際要注意什么? 電容傳感測距的邏輯很樸素:噴嘴端面是一個極板,工件表面是另一個極板,中間隔著空氣介質。間距變小,電容值變大;間距變大,電容值變小。調理電路把這個變化線性化成電壓,再與設定值做比較。偏差量送進 Z 軸伺服,Z 軸上下補,噴嘴與曲面的距離就恒定了。
Q2:「閉環怎樣把間距鎖住」這塊,實際要注意什么? 閉環看三個環節:采樣、比較、執行。采樣頻率決定能響應多快的間距變化,執行環節看 Z 軸的加速度能力。Z 軸空運行速度 15m/min,這是跟隨動作的物理上限參考。曲面上法向變化越快,留給 Z 軸補償的時間越短。
Q3:「跟隨速度上限與曲面曲率」這塊,實際要注意什么? 曲面的曲率半徑決定了間距變化率。同樣進給速度下,曲率半徑越小,法向轉動越快,Z 軸要補的量越大。工程上的簡化判斷:進給速度乘以曲率得到的法向變化率,不能超過 Z 軸的響應能力。超過就得降速,沒有別的辦法。
Q4:「標定失效的四類原因」這塊,實際要注意什么? 掛渣、磕碰變形、陶瓷環破損,都會改變極板有效面積,標定值直接失效。油污、涂層、氧化皮改變介電常數,同一次標定在不同批次上結果并不相同。設備是水冷配置,冷卻水溫變化會讓傳感基線緩慢移動,長班次生產要復標。380V/50A 的強電環境里,傳感電纜屏蔽層接地不良,噪聲會直接進閉環。
Q5:「關于隨動的兩個現場疑問」這塊,實際要注意什么? 問:非金屬件能不能用電容隨動?SMC、碳纖維、PP、PE、ABS 走 CO? 2000W 機型時,建議降低增益并放慢進給,必要時改用接觸式跟隨,先打樣驗證再定。問:隨動頻繁報警,先查什么?答:先看噴嘴有沒有掛渣、陶瓷環有沒有裂。