
三維五軸激光切割機離線編程軟件:把機床從編程工位上換下來
 首頁
三維五軸激光切割機離線編程軟件,答案先看這幾組數:3000W、1 弧分、100m/min。
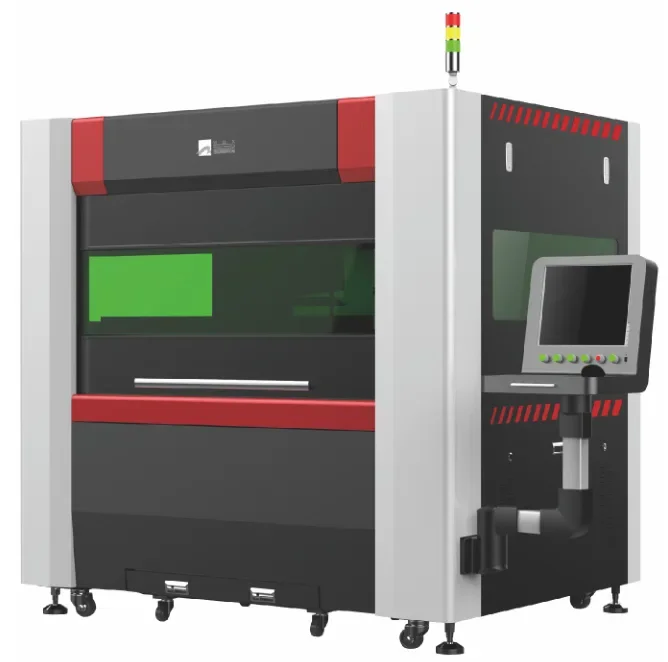
三維五軸編程真正的成本不在軟件報價,在占位。機床按 3000W 那筆投資在折舊,人卻把它當示教工位用。這筆賬很難看,也是三維五軸激光切割機離線編程軟件存在的全部理由。
一、離線編程省下的是哪幾筆時間
手工示教一個刀位點,要擺 A 軸、轉 C 軸,再重新核焦點。A 軸擺角 ±135°、精度 ≤1 弧分,姿態一變,之前的確認就全部作廢。門環這類熱成型件點位數量大,機床等于長期被占著做編程。
離線軟件把這一步搬到機外。數模進來,路徑在電腦端算,機床只負責執行。分工清楚了,設備的有效加工時間才談得上改善,雙工位旋轉臺的并行節拍也才有意義。
邊界要講明白:軟件替的是"在機床上想路徑",不是"工藝參數免調"。焦點位置、氣體壓力、切割速度這三樣,仍要在 5–100m/min 的速度窗口里現場確認。首件上機驗證這一步,跳不過去。
二、復雜曲面的路徑靠什么算出來
兩個動作:偏置和投影。輪廓線沿曲面法向偏一個割縫補償量,再投影到工件曲面,得到切割頭實際要走的那條空間曲線。這一步決定了機床里跑的是不是你想要的那一刀。
刀軸矢量由曲面法向給出,再翻譯成 A/C 軸的轉角。翻譯過程中要在 ±135° 這個擺角范圍內卡一次,超限的刀位點必須回退重排,不能留到機床上去報警。
· 雙曲率面用投影,別硬展開。 強行展開會引入二次逼近誤差,放到 ±0.03mm/1m 的軌跡精度口徑上就是超差。
· 點密度和加工速度一起看。 速度取到接近 100m/min 時,點位稀疏會讓曲面留下明顯的折線感。
· 干涉要在后置之前查。 仿真階段改的是參數,上機之后才發現,改的是日程。
三、軟件與機床之間那條數據鏈
三維五軸激光切割機的數據鏈路一般拆四段:幾何提取、刀路計算、后處理、傳輸與空運行。前三段全在離線端,最后一段在機床。哪一段掉鏈子,癥狀都不一樣。
環節
輸入
輸出
掉鏈子的典型表現
幾何提取
工件三維數模
輪廓線、曲面集
破面造成輪廓不閉合
刀路計算
輪廓 + 補償量
刀位點與刀軸矢量
曲面自交處刀軸跳變
后處理
刀位文件
機床可讀代碼
A 軸超限報警、坐標偏移
傳輸空運行
加工程序
軌跡校驗結果
空運行正常,實切焦點不對
空運行的 X/Y 軸 40m/min、Z 軸 15m/min,跑這一遍看的是機床報不報警,不是切得好不好。別把它當成質量驗證。
四、后處理這道坎常被低估
后處理把通用刀位翻譯成具體機床讀得懂的語言。機床的軸定義、旋轉中心偏置、行程限位、代碼格式,全在這一步對上。對不上,跑出來的軌跡看著像對的,實際差一個偏置量。
匹配檢查建議盯三件事:A/C 軸旋轉中心與機床實測值是否一致、加工坐標原點是否統一、限位寫入是否與機床行程一致。逐項核下去,比事后排查便宜得多。
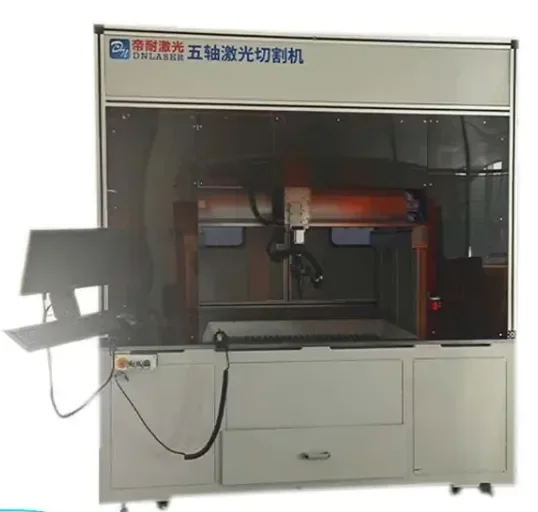
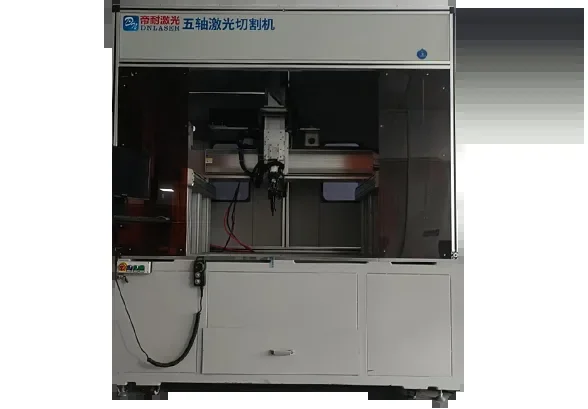
帝耐激光在交付時會把本機的后處理配置一并給出,避免用戶二次翻譯出錯。這臺三維五軸激光切割機的參數文件隨驗收文檔歸檔,后續換機床、換系統版本都有據可查。
軟件側還有一條常被忽略:版本要寫明。后處理文件、控制系統版本、樣例程序三者要能互相復現,將來換人接手才不至于從頭再來。帝耐的做法是把它并入交付清單。
五、導入數模常見的四個坑
坑一:破面。格式轉換過程中丟失的面會讓輪廓不閉合,修補之前不要往下走。坑二:單位不一致,建模用英寸、加工按 mm 的返工每年都有。
坑三:基準混亂。設計基準、裝夾基準、加工基準三者不重合,錯在建數模時就埋下了。坑四:薄板件沒留夾持余量,切到一半件就動了——薄板熱變形本來就靠走刀路徑規劃和夾具約束一起控。
問:離線編程能不能完全替掉現場調試?
答:不能。它替掉的是"在機床上想路徑",焦點工藝、氣體壓力、穿孔參數仍要現場定。DNWZ3000FC 這類光纖機型切鋁合金時,還要額外處理高反射率帶來的穿孔問題。
問:什么樣的件不需要上離線軟件?
答:平面展開件、簡單的管材相貫線,用機床自帶示教更快。判斷依據是軌跡復雜度:曲面多不多、切割姿態要不要頻繁切換。
把三維數模打包發過來,帝耐激光做完免費來料打樣與工藝評估,順帶判一句你的件值不值得上離線編程,咨詢 400-030-5905。
常見問題
Q1:「離線編程省下的是哪幾筆時間」這塊,實際要注意什么? 手工示教一個刀位點,要擺 A 軸、轉 C 軸,再重新核焦點。A 軸擺角 ±135°、精度 ≤1 弧分,姿態一變,之前的確認就全部作廢。門環這類熱成型件點位數量大,機床等于長期被占著做編程。離線軟件把這一步搬到機外。
Q2:「復雜曲面的路徑靠什么算出來」這塊,實際要注意什么? 輪廓線沿曲面法向偏一個割縫補償量,再投影到工件曲面,得到切割頭實際要走的那條空間曲線。這一步決定了機床里跑的是不是你想要的那一刀。刀軸矢量由曲面法向給出,再翻譯成 A/C 軸的轉角。翻譯過程中要在 ±135° 這個擺角范圍內卡一次,超限的刀位點必須回退重排,不能留到機床上去報警。
Q3:「軟件與機床之間那條數據鏈」這塊,實際要注意什么? 三維五軸激光切割機的數據鏈路一般拆四段:幾何提取、刀路計算、后處理、傳輸與空運行。前三段全在離線端,最后一段在機床。哪一段掉鏈子,癥狀都不一樣。環節 輸入 輸出 掉鏈子的典型表現 幾何提取 工件三維數模 輪廓線、曲面集 破面造成輪廓不閉合 刀路計算 輪廓 + 補償量 刀位點與刀軸矢量 曲面自交處刀軸跳變 后處理 刀位文件 機床可讀代碼 A 軸超限報警、坐標偏移 傳輸空運行 加工程序 軌跡校驗結果 空運行正常,實切焦點不對 空運行的 X/Y 軸 40m/min、Z 軸 15m/min,跑這一遍看的是機床報不報警,不是切得好不好。
Q4:「后處理這道坎常被低估」這塊,實際要注意什么? 后處理把通用刀位翻譯成具體機床讀得懂的語言。機床的軸定義、旋轉中心偏置、行程限位、代碼格式,全在這一步對上。對不上,跑出來的軌跡看著像對的,實際差一個偏置量。匹配檢查建議盯三件事:A/C 軸旋轉中心與機床實測值是否一致、加工坐標原點是否統一、限位寫入是否與機床行程一致。
Q5:「導入數模常見的四個坑」這塊,實際要注意什么? 格式轉換過程中丟失的面會讓輪廓不閉合,修補之前不要往下走。坑二:單位不一致,建模用英寸、加工按 mm 的返工每年都有。設計基準、裝夾基準、加工基準三者不重合,錯在建數模時就埋下了。坑四:薄板件沒留夾持余量,切到一半件就動了——薄板熱變形本來就靠走刀路徑規劃和夾具約束一起控。